Potrettikamera ja AF
Olen seurannut pidempään Conlict.cameras- tunnusta Instagramissa ja kuinka hän lähestyy AF- kameran tekemistä 4×5″ koossa. Arvaukseni mukaan projekti on vähän jäissä tai parkissa, koska en ole nähnyt uusia postauksia. Nuo postaukset on kuitenkin sellaisia, että sain niistä hiukan varmuutta, että pystyn tekemän oman 4×5″ filmille kuvaavan autofocus kameran.
Tuosta kamerasta on puhuttu kirjoitettu vuonna 2022 Petapixelissä ja hiukan aikaa olen itse pohtnut kuinka vaikea tuollainen olisi tehdä. Ja olen tullut ajatuksissani siihen vaiheeseen etten näe tuo vaikeana jos teen aluksi asian yhdelle polttovälille. Ja unohdan alkuvaiheessa sen, että opetan järjestelmälle millainen on tarkennuskäyrä.
Kun aluksi yksinkertaistaa järjestelmää, niin automaattitarkennuksen voi rakentaa ns. palasissa. Eli rakentaa sen osa kerrallaan. Eli tämä on vähän kuin elefantin syömistä. Sekin syödään pala kerrallaan.
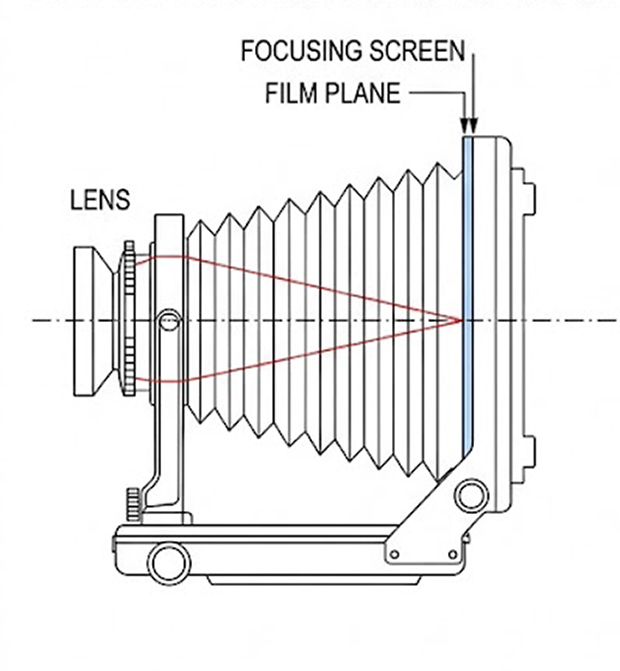
Ongelma lähtee purkautumaan tutkimalla vanhoja kameroita ja kuinka ne on tehty. Erityisesti kun tuollaisen kameran tarkennus tehdään silmämääräisesti mattalasilta eli tähyslasilta. Digikameroiden tarkennusmenetelmät on silloin liian hienoja.
Moderneissa digikameroissa tarkennus tapahtuu kennolta: kontrastitarkennus etsii terävimmän kohdan, vaihetarkennus selvittää, mihin suuntaan ja kuinka paljon tarkennusta pitää siirtää.
Tässä tapauksessa kannattaa katsella 1930 – 1950- lukujen kameroita oppimismielessä. Esimerkiksi Linhof Technika III 4×5 myyntiin distance scale set- liuskoja eli niiden avulla saatiin tarkennus tehtyä ns. mittaliuskan avulla.
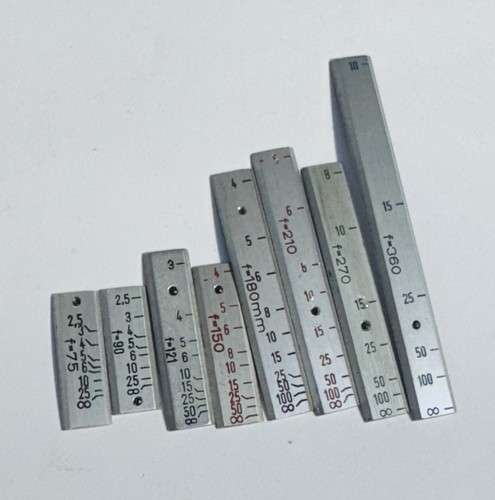
Tuosta sarjasta näkee, että siellä on erilaiset etäisyysasteikot eri polttoväleille. Lyhyillä polttoväleillä asteikot on aika lyhyitä ja pidemmillä tarkennusmatkaa on enemmän. Noinhan se kokemuksenkin mukaan menee eli lyhyen polttovälin voi tarkentaa suunnilleen sinnepäin ja pidempi vaatii tarkempaa tarkennusta.
Palasteltu projekti
Tämän projektin voi helpolla palastella osiin. Ensin luodaan jollain keinolla tuollaiset mitta-asteikot. Käytännössä se vaatii hiukan mittaamista ja asioiden muistiin kirjaamista.
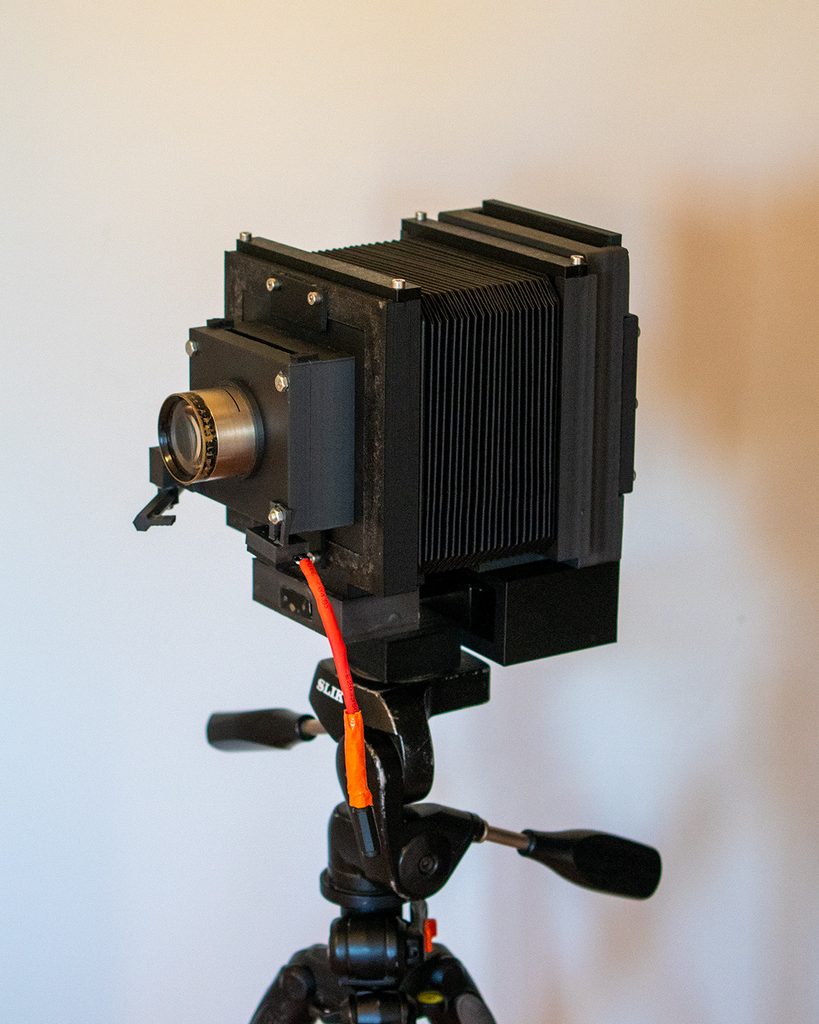
Ensimmäiset kokeilut voi tehdä tuolla minun nykyisellä kameralla. Tuohon pitää vain rakentaa palkeelle pituusmittari eli tähyslasilta tarkentamisen jälkeen selvitetään kuinka paljon palje on venynyt. Eli puhdasta mittaamista ja asteikon tai taulukon tekemistä.
Taulukon tekemisen jälkeen kameran voi sitten suoraan tarkentaa mittanauhan ja palkeen vetämän avulla. Se nopeuttaa tarkentamista kun ei tarvitse tihrustaa luupilla tähyslasilta.
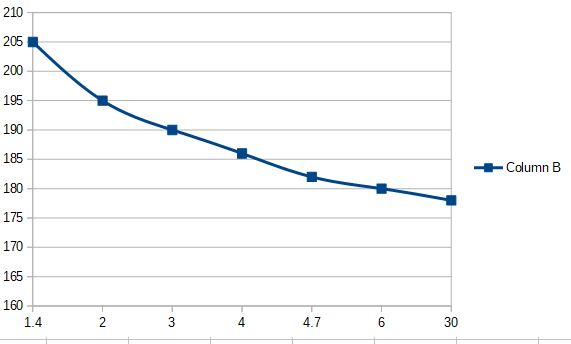
Seuraava vaihe on saada kamera itse mittaamaan etäisyys eli kamera tarvitsee jonkinlaisen etäisyysmittarin. Loogiset vaihtoehdot ovat ultraäänianturi, lidar tai ehkä puhdas lasermittari. Uskoisin, että Lidar on alukuvaiheen ratkaisu, koska edullisilla antureilla pääsee noin 1 -10 metrin mittausalueelle. Sen jälkeen pidemmät tarkkennukset voi tehdä vaikka säätämällä käsin tarkennusta. Tämä vaihe vaatii jo hiukan ohjelmointia ja pikkuisen muutakin tekemistä.
Viimeinen vaihe on sitten hiukan monimutkaisempi. Eli yhdistetään palkeen vetämät, etäisyysmittaus ja kameran etulauden liikuttelu automaattiseksi. Eli siellä joutuu hiukan rakentamaan mekaniikkaa ja myös elektroniikkaaa mm. askelmoottoriohjauksen ja osien paikoituksen takia. Mutten näe sitäkään mahdottomana vaan se voi olla hiukan työlästä.
Tämä on minulle pääsääntöisesti tekninen projekti vaikka lopputulos saattaa olla ihan kiva potrettikamera. Kokeilen tällä projektilla lähinnä sitä kuinka vaivattomasti vanhan tarkennustekniikan saa automatisoitua ja myös sitä saako tälläisellä kameralla vaivattomasti kuvattua. Vaikkei 4×5 laakafilmikameraa voi kutsua helpoksi ja vaivattomaksi.
Tälläistä kuvaamispohtimistä tänään, Kari…
